軟性夾爪與手臂整合方案
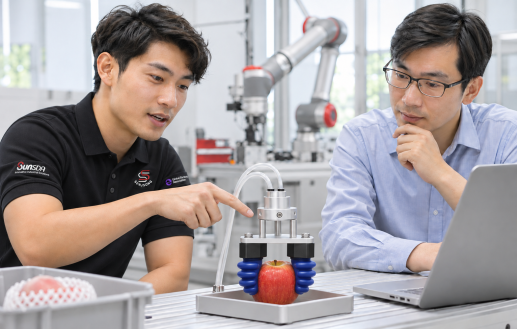
柔性貼合多樣工件實現靈活取放
軟性夾爪與手臂整合方案
常傳統夾持面臨的挑戰
-
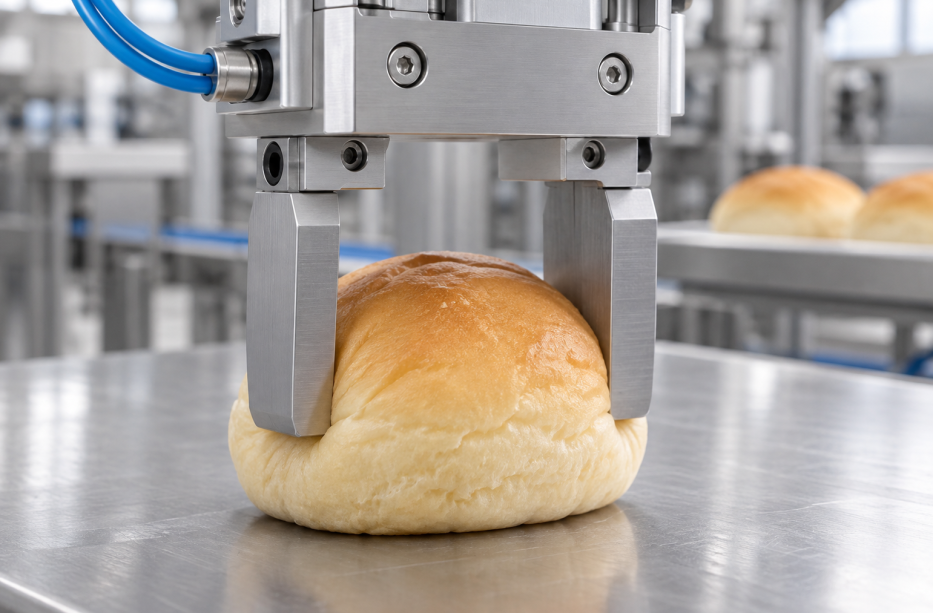
工件容易夾傷
工件質地柔軟、表面易受損,夾持力道與接觸位置不易掌握,增加外觀損傷風險 -
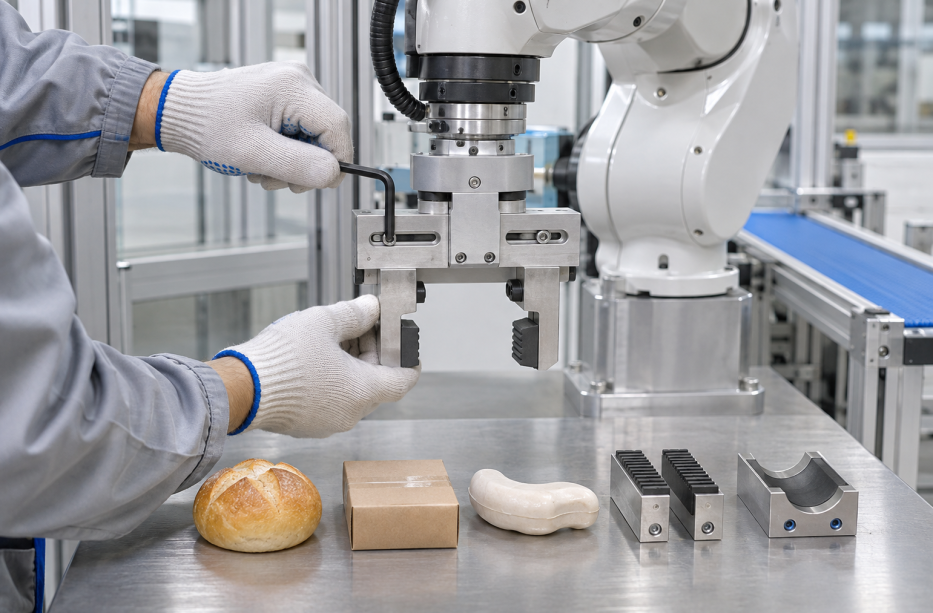
多樣工件換線
產品尺寸與外形不同,換線時需重新調整夾具與定位方式,增加設定與確認時間 -
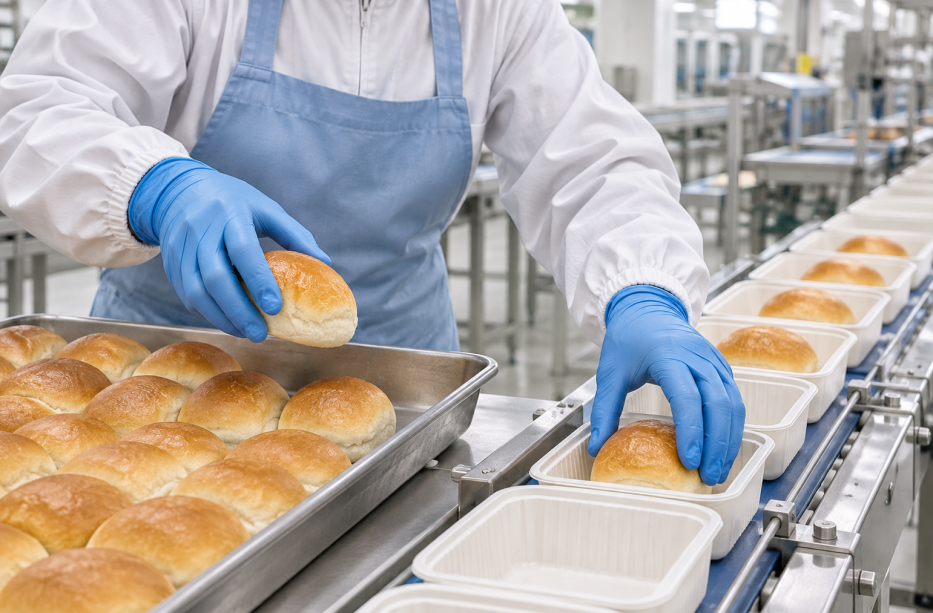
重複人工取放
取放與搬運仰賴人工反覆操作,產能調配與作業一致性容易受到人力安排影響
柔性夾持的整合優勢
-
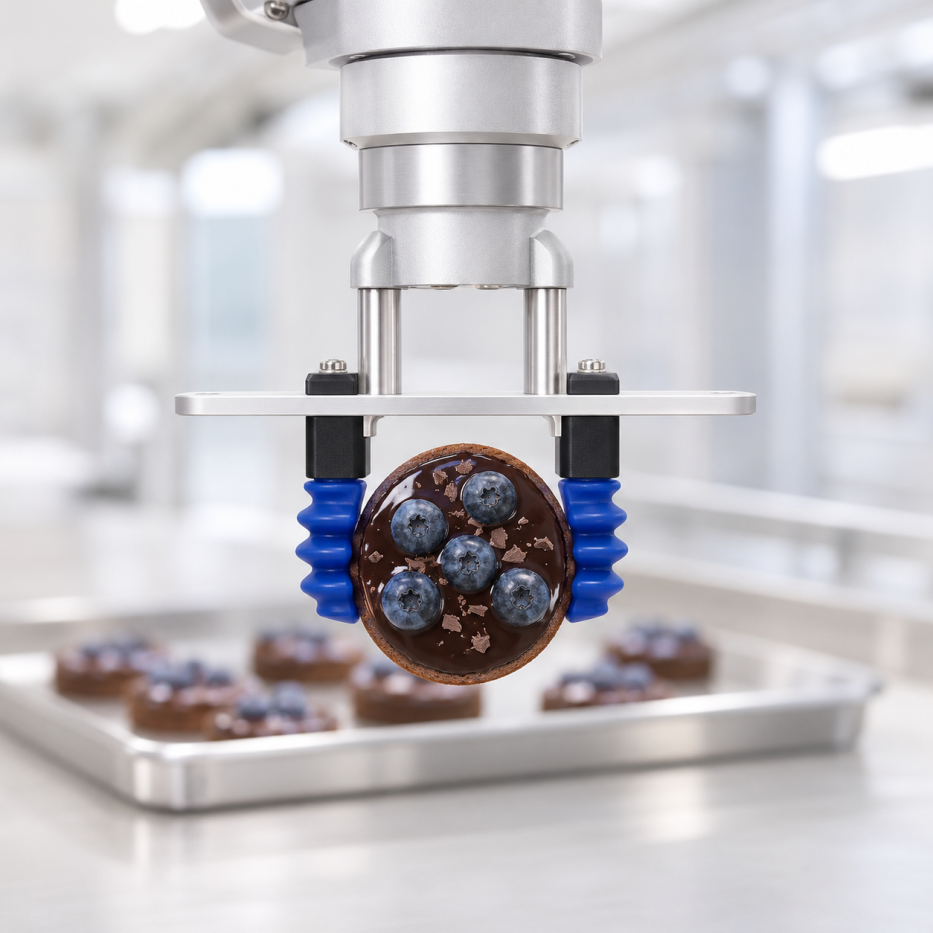
柔性貼合工件
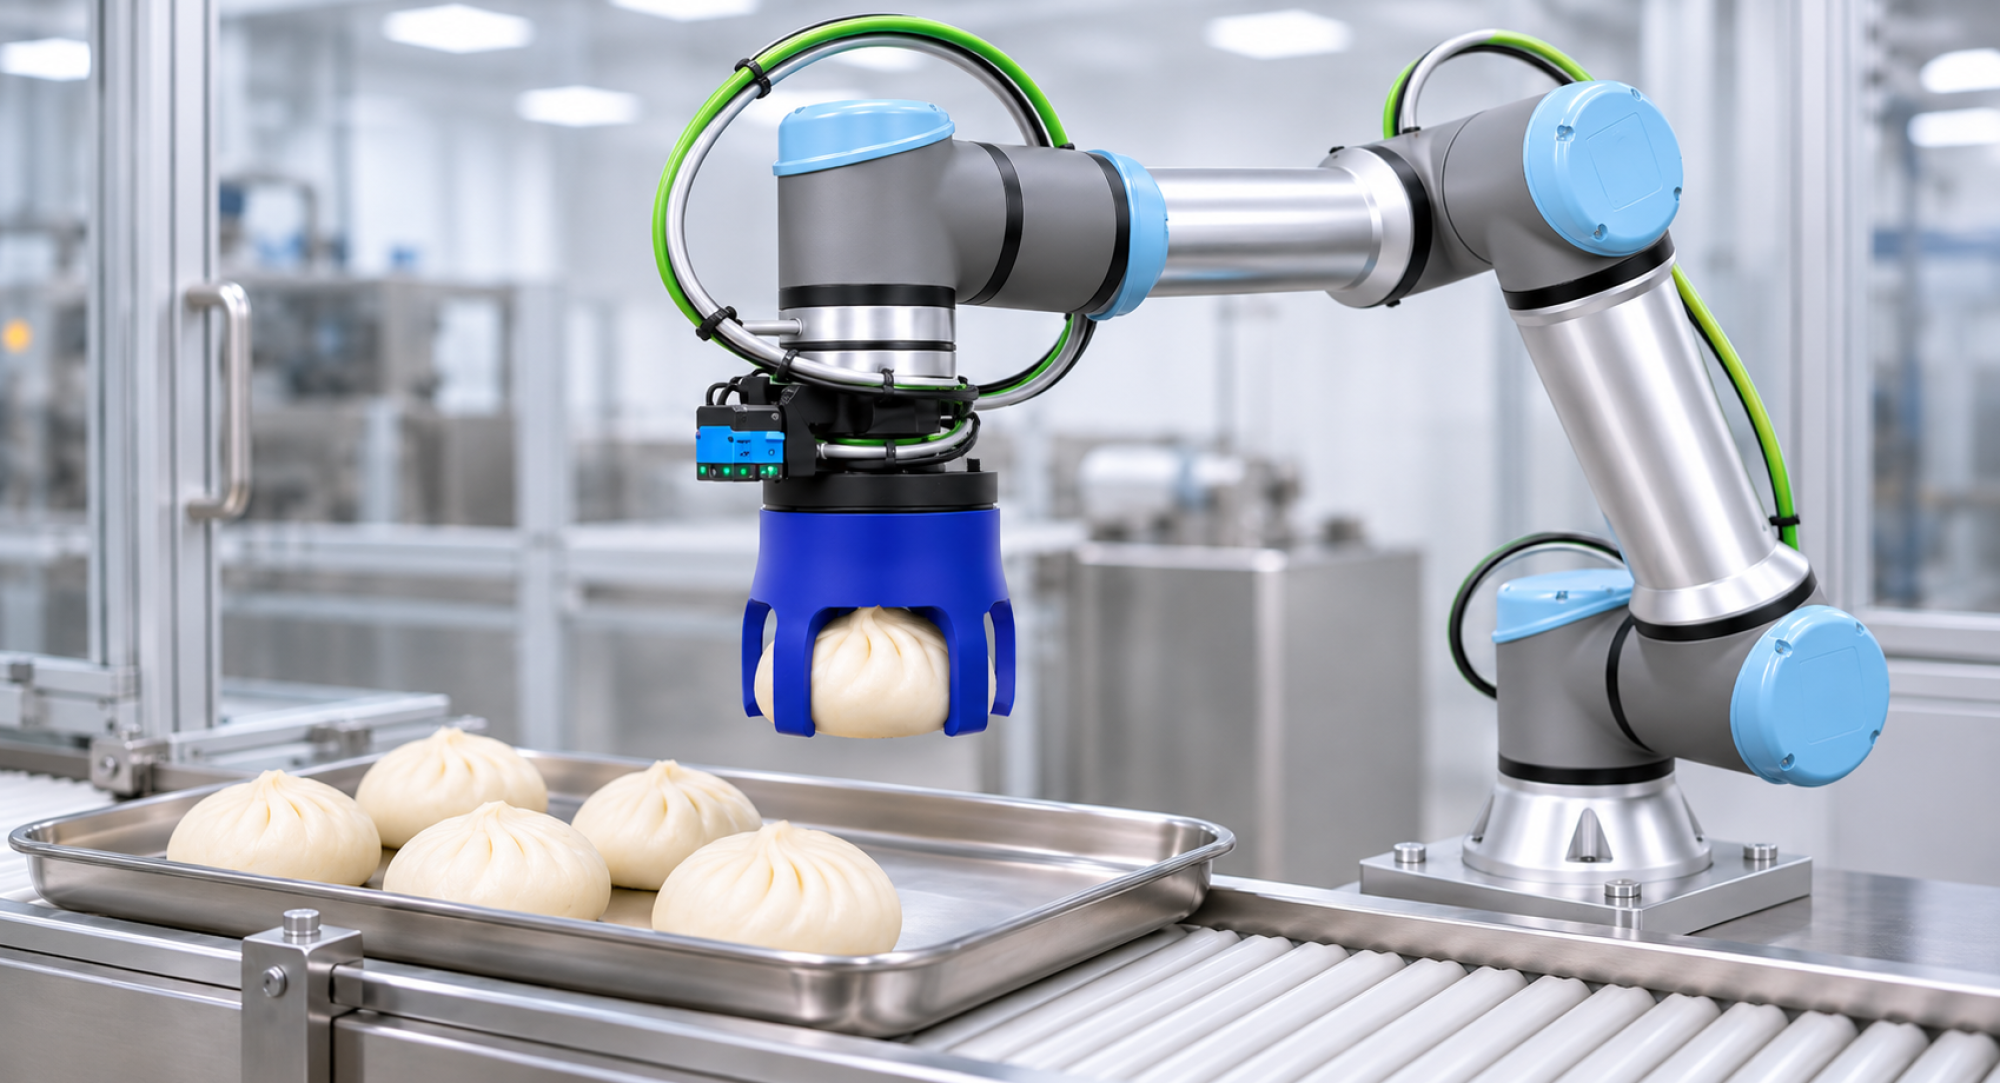
透過柔性手指貼合工件外形,依材質與受力條件調整夾持方式,降低局部受壓風險 -
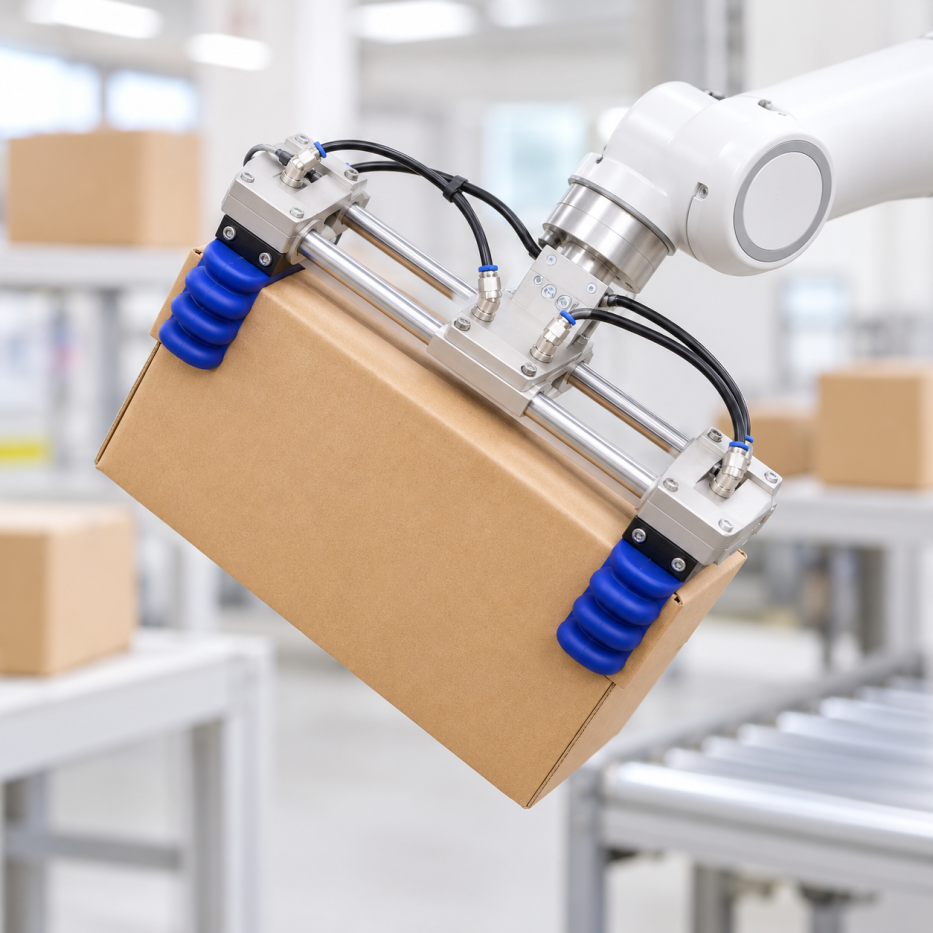
彈性配置夾具
依工件尺寸、重量與排列方式選配夾爪,評估不同品項的共用條件與換線需求 -
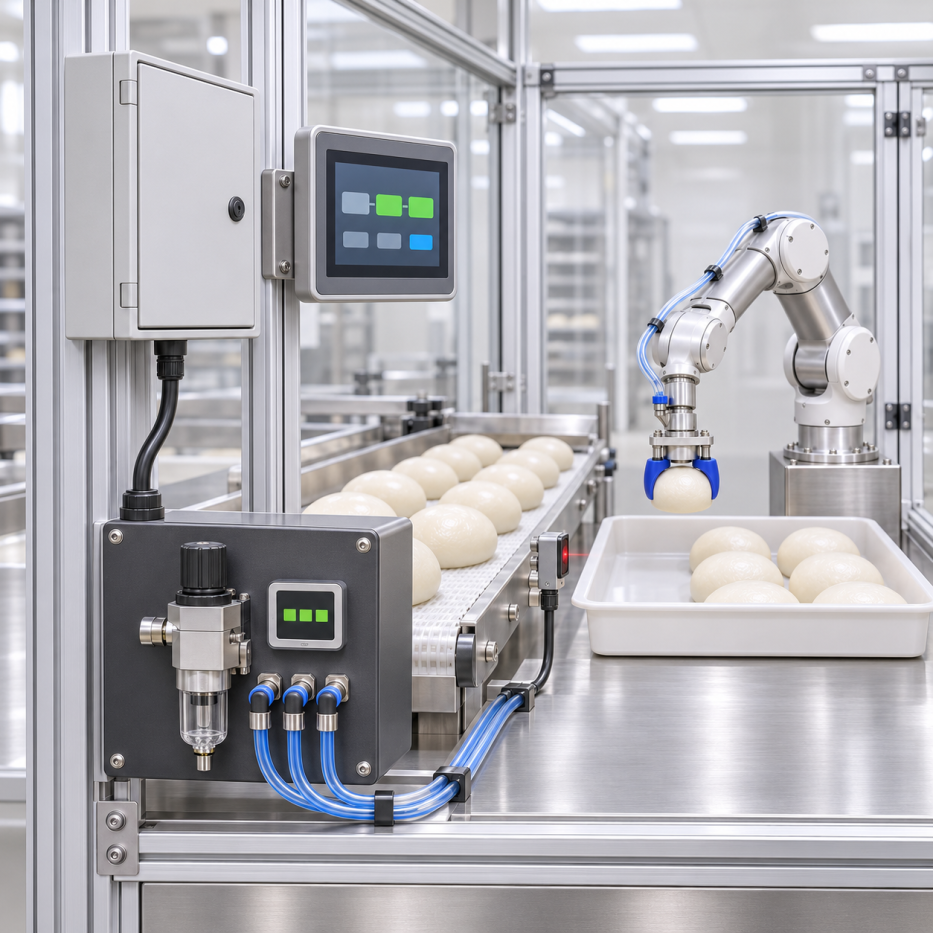
串接取放流程
搭配機械手臂與產線控制訊號,整合抓取、搬運及放置動作,銜接前後段作業
多元產業應用場景
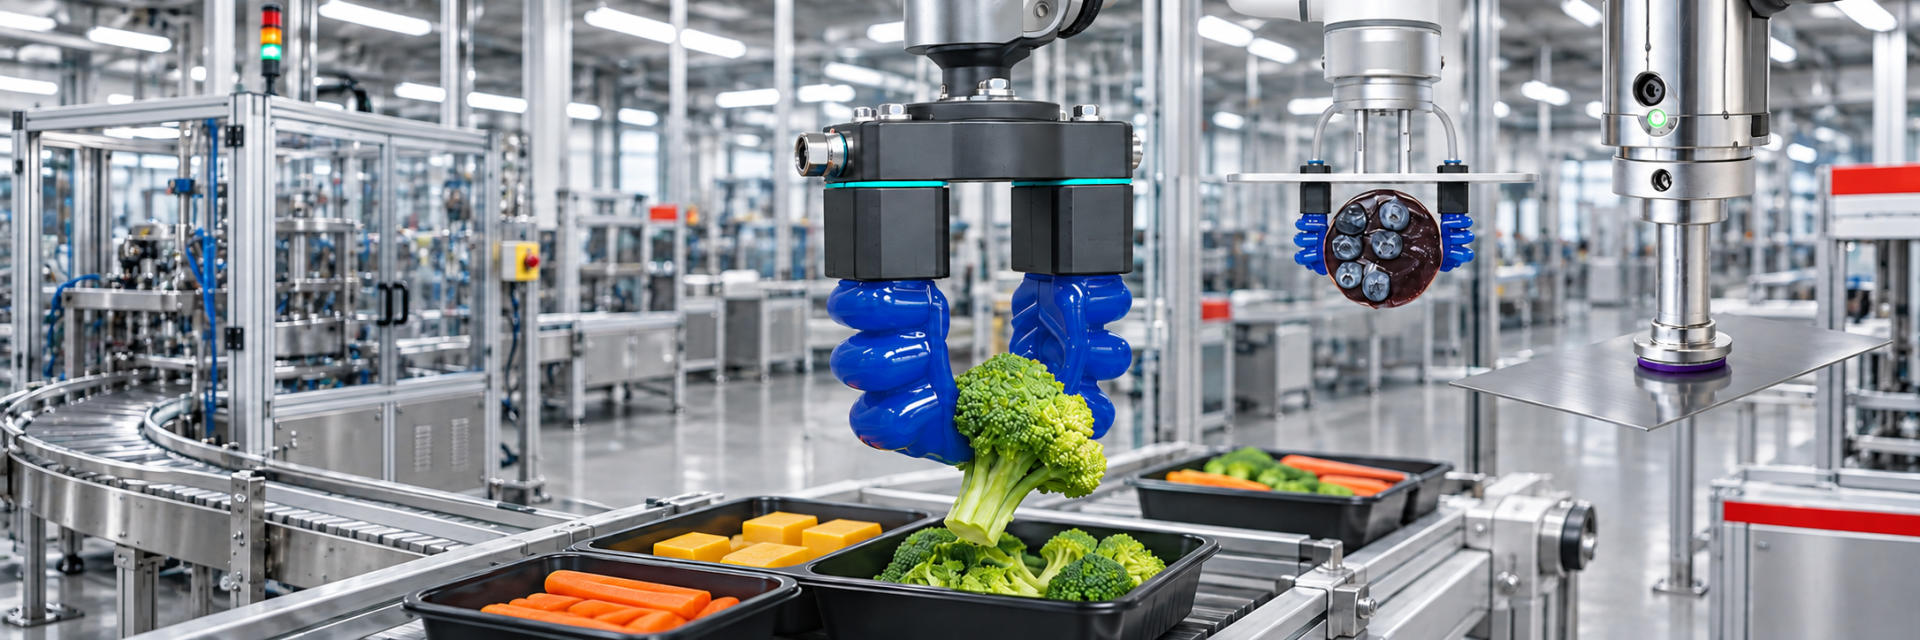
從柔軟食品到電子零件,依工件外形、材質與取放條件,評估適合的末端夾具與整合方式
-
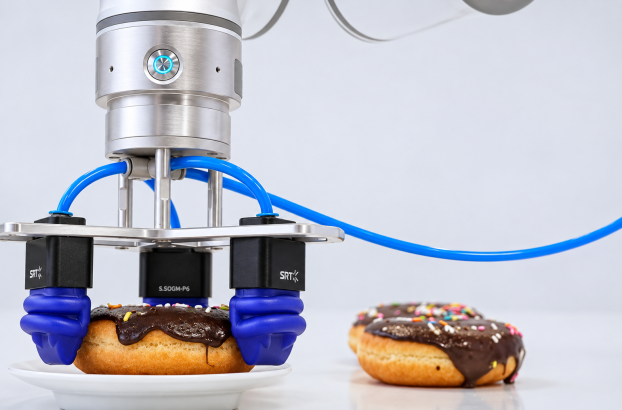
食品與烘焙品
針對柔軟、易碎或外形有差異的食品,評估抓取與排列方式,並確認清潔及接觸材質需求 -
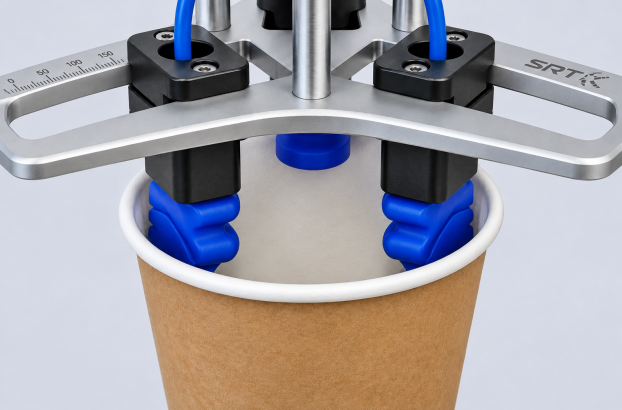
異形與曲面件
針對曲面、不規則外形或尺寸有差異的工件,評估接觸位置與夾持配置,提升取放適應性 -
電子與組裝件
針對外觀保護、定位或組裝需求,評估夾持方式與放置精度,並確認防靜電等使用條件
多樣工件柔性抓取實測
從食品到電子零件,觀看 SRT 不同末端夾具的抓取示範,了解工件外形、材質與取放方式如何影響產品選擇
自動化導入流程
工況確認
確認工件特性、產線節拍與現場條件
打樣驗證
實機試夾,驗證夾持穩定性與運轉節拍
整合調試
完成機構配接、控制串接與單站試產
量產階段
完成生產驗收、操作培訓與運維交接
軟性夾爪常見問題(FAQ)
Q1|軟性夾爪適合抓取哪些工件?
Q2|可以評估與現有機械手臂整合嗎?
Q3|軟性夾爪可以降低工件受損風險嗎?
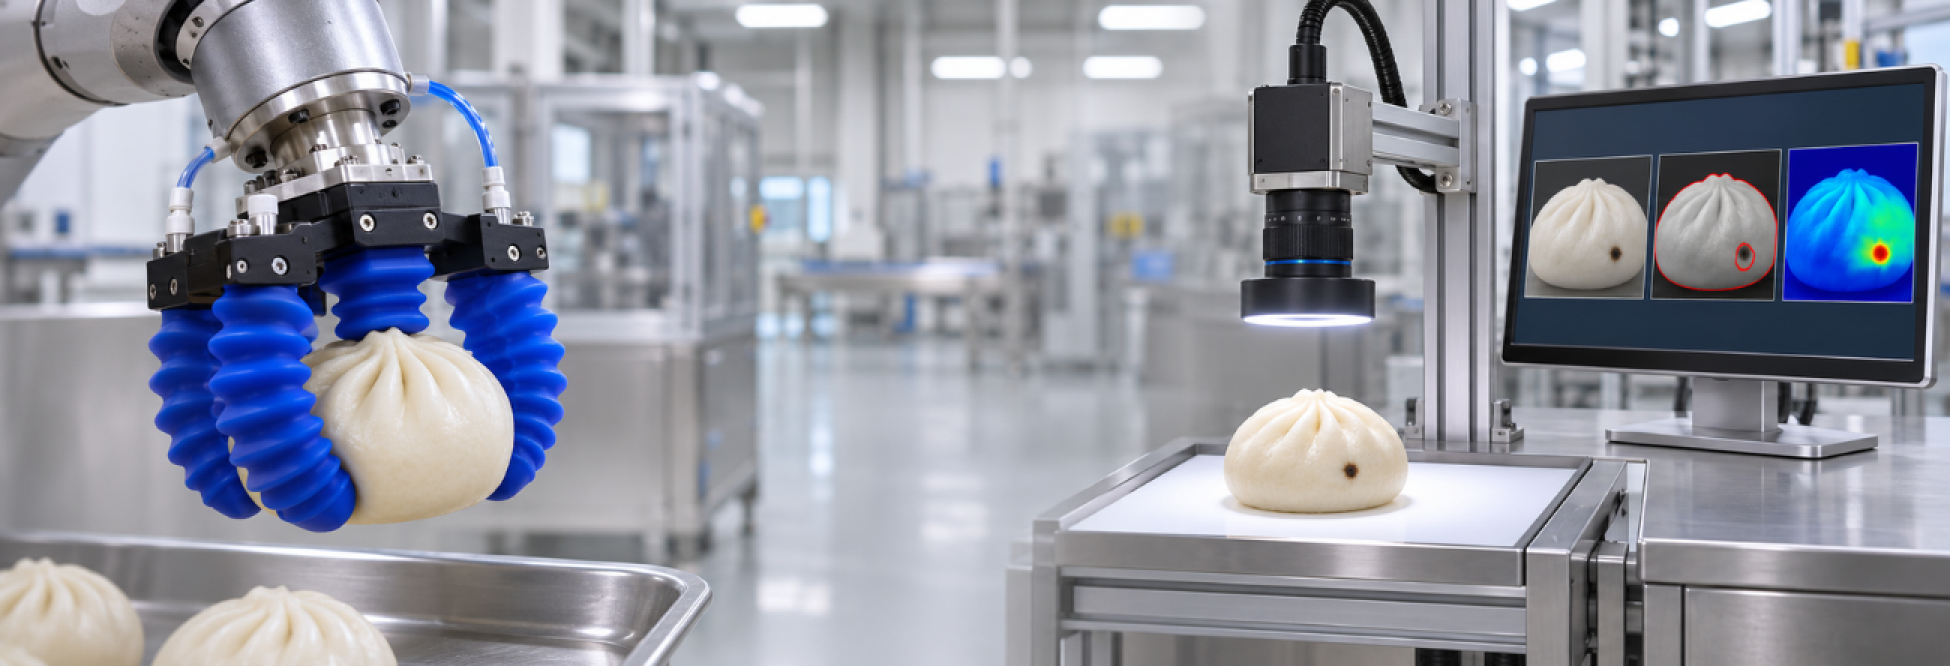
Q4|可以結合視覺辨識或檢測嗎?
Q5|評估抓取方案需要提供哪些資料?
讓柔性抓取,成為產線升級的關鍵
因應多樣工件與不同製程需求,整合柔性夾爪與協作機器人,打造靈活、穩定的自動化取放流程。歡迎留下您的應用需求,讓昇捷頌協助評估合適的整合方案。
夾爪與整合配件
提供工件照片、尺寸、重量與抓取需求,由昇捷頌協助評估適合的夾爪與配件,並提供相關產品資料
若已有機器手臂,也可一併提供品牌與型號
夾爪與吸持元件
-
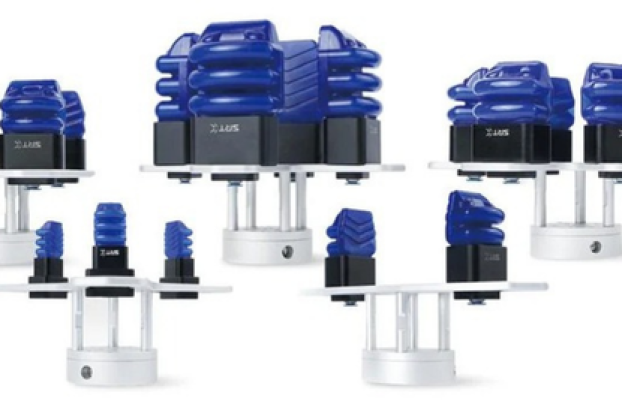
SFG 軟性手指夾爪
以柔性手指貼合工件外形,適合評估易碎、怕壓或形狀不規則的抓取需求。依工件尺寸、重量與表面條件,選擇夾爪配置並安排試夾。 -
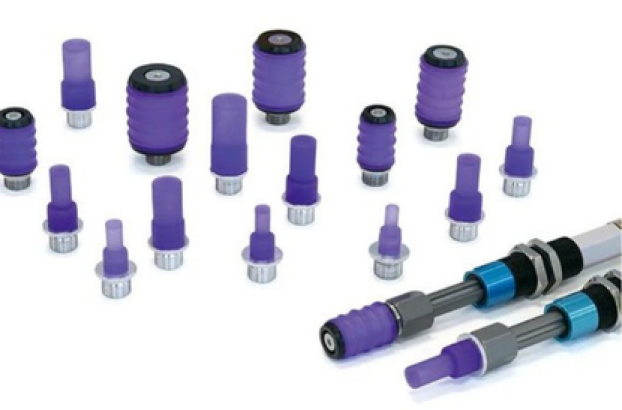
ISC 內撐式軟性夾爪
從工件內孔向外撐持,適合需要保留外側作業空間的取放需求。選型時需確認內孔尺寸、深度與工件承受內撐的條件。 -
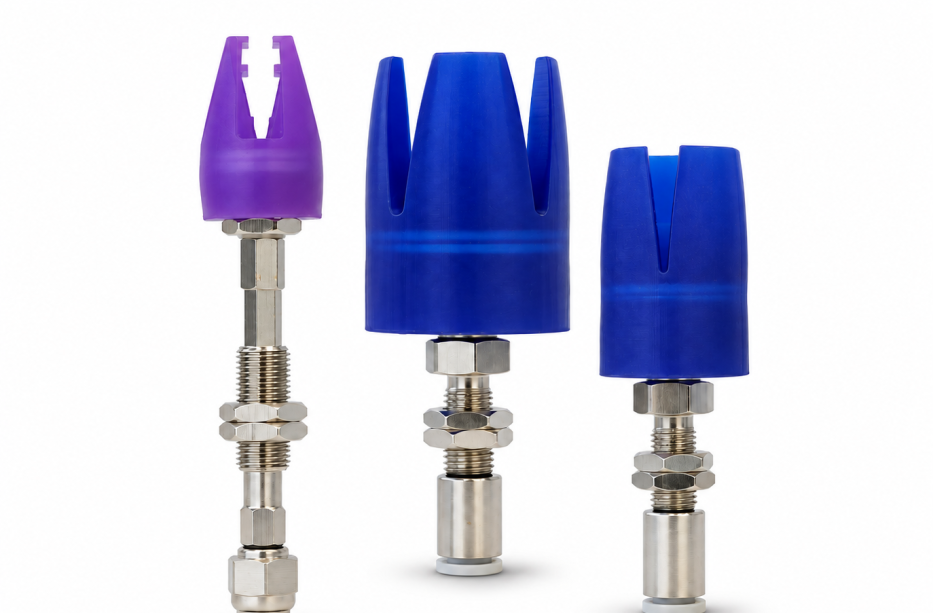
MVG 微型真空夾爪
針對小型工件與密集排列的取放需求,評估精巧的吸取配置。需依工件吸附面、排列間距與作業節拍,確認適合的型號。
-

NBM 靈巧氣囊模組
依工件形狀與排列方式配置氣囊模組,作為客製夾持治具的設計選項。適合標準夾具不易配合的需求,需進一步確認接觸位置與夾持件。 -
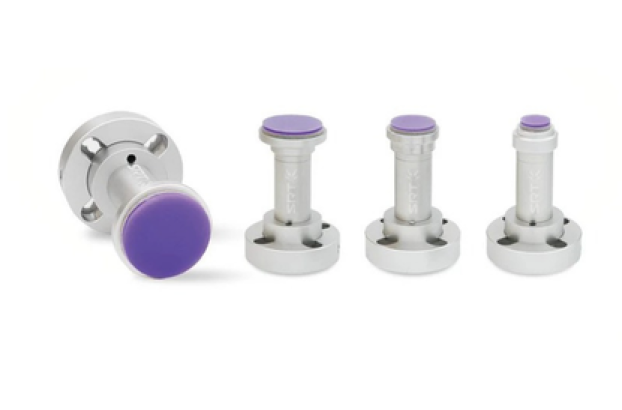
VFC 范德華力吸盤
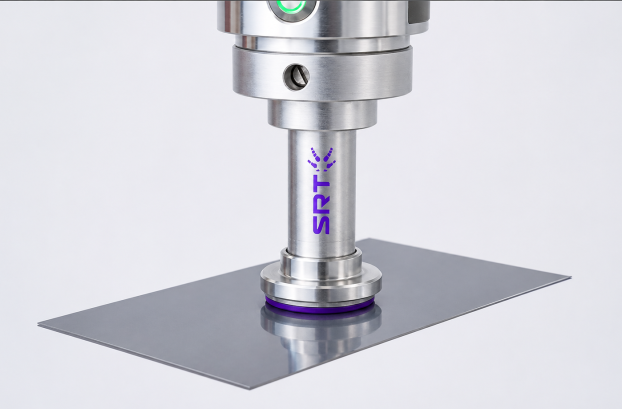
提供不依賴真空源的吸持選項,可針對薄型、光滑表面工件評估應用。需確認表面材質、平整度與潔淨程度,並以實測驗證吸持效果。
控制與工具切換
-
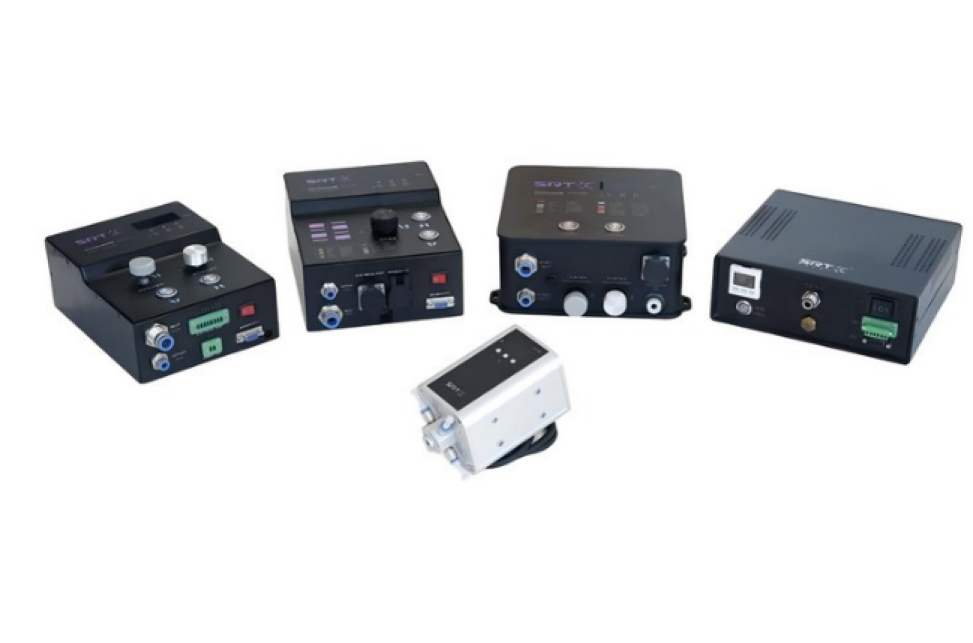
SCB 氣動控制模組
用於控制軟性夾具的氣動作動,依手臂取放流程,評估控制配置與訊號串接方式。 -
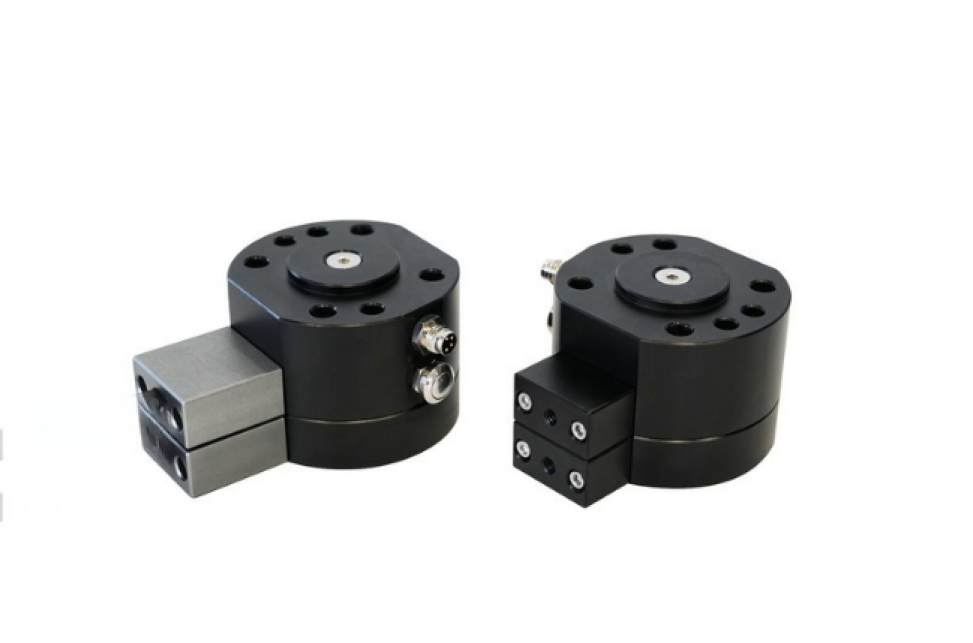
ATC 電磁快換裝置
為手臂與末端工具之間的快換介面,依不同夾具或工具的切換需求,評估配接方式。